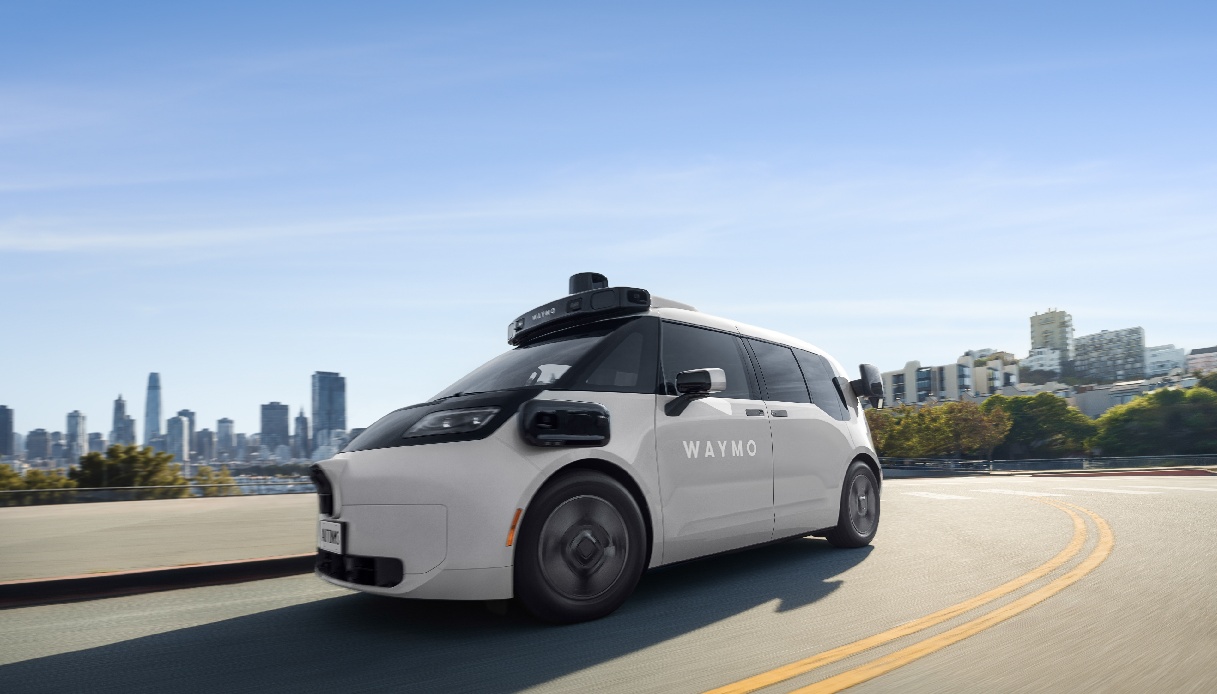
L’intelligenza artificiale sta facendo progressi enormi, ma secondo Waymo questo non significa che basti costruire un modello AI sempre più potente per risolvere il problema della guida autonoma. L’azienda del gruppo Alphabet, impegnata da oltre quindici anni nello sviluppo di robotaxi senza conducente, mette in discussione l’idea che i nuovi sistemi di intelligenza artificiale possano rappresentare una sorta di scorciatoia verso automobili capaci di guidare da sole in qualsiasi situazione.
La posizione nasce dall’esperienza maturata sulle strade americane, dato che quando Waymo ha sintetizzato le principali lezioni apprese dal proprio sistema aveva superato i 200 milioni di miglia completamente autonome. Nel frattempo quel numero è ulteriormente cresciuto e l’azienda ha superato i 270 milioni di miglia percorse senza una persona al volante, una quantità di dati che, secondo Waymo, dimostra soprattutto una cosa: sviluppare un’auto autonoma affidabile richiede molto più di un buon algoritmo.
Un modello AI molto potente non basta
Negli ultimi anni l’evoluzione dell’intelligenza artificiale generativa ha alimentato l’idea che lo stesso salto tecnologico possa verificarsi anche nel settore automotive. Modelli sempre più grandi, addestrati con enormi quantità di dati, potrebbero teoricamente imparare a guidare osservando milioni di situazioni stradali e adattandosi progressivamente anche agli scenari mai incontrati prima.
Waymo invita però alla prudenza, infatti Srikanth Thirumalai, responsabile del software di bordo dell’azienda, ha sottolineato come persino i sistemi AI più avanzati possano commettere errori difficili da prevedere. Nel mondo digitale un risultato sbagliato può significare una risposta inesatta o un’immagine poco realistica, su un’automobile che viaggia nel traffico, invece, la stessa imprevedibilità può avere conseguenze completamente diverse. Per questo Waymo considera insufficiente affidare tutta la guida a un unico grande modello che riceve le immagini delle telecamere e produce direttamente sterzo, frenata e accelerazione.
Ufficio Stampa WaymoInterni del modello Ojai completamente elettrico, integrato con Waymo Driver di sesta generazione
Uno dei punti centrali riguarda proprio le cosiddette architetture end-to-end, dato che in un sistema di questo tipo, una rete neurale riceve le informazioni provenienti dai sensori e decide direttamente quale comportamento adottare. È un approccio molto interessante perché permette di semplificare l’architettura del software e, almeno teoricamente, di sfruttare in modo sempre più efficace i progressi dell’intelligenza artificiale, il problema è capire cosa accade quando qualcosa va storto.
Per Waymo una vettura di Livello 4, capace quindi di muoversi senza supervisione umana nelle aree per cui è stata progettata, deve avere meccanismi aggiuntivi di controllo, infatti il sistema utilizzato dall’azienda comprende anche un livello indipendente che verifica le traiettorie proposte dal software di guida. In pratica l’AI può decidere quale percorso seguire, ma la decisione viene sottoposta a ulteriori controlli, per questo vengono considerate le leggi fisiche, le regole della circolazione e il rischio di collisione, poi se la traiettoria proposta supera determinati limiti, il sistema di sicurezza può intervenire.
Telecamere, radar, mappe HD e lidar continuano ad avere un ruolo centrale
La filosofia di Waymo emerge ancora più chiaramente osservando l’hardware montato sui suoi veicoli, in quanto l’azienda non considera le sole telecamere sufficienti per costruire un sistema completamente autonomo destinato a funzionare su larga scala. Le immagini sono fondamentali per riconoscere segnali stradali, semafori, corsie, pedoni e altri elementi dell’ambiente, ma Waymo continua ad affiancarle a lidar e radar. I primi ricostruiscono con precisione tridimensionale ciò che circonda il veicolo, mentre i radar sono particolarmente utili per misurare velocità e movimenti e possono continuare a offrire informazioni importanti anche quando la visibilità peggiora.
La combinazione dei diversi sensori crea soprattutto ridondanza, per cui se una tecnologia incontra difficoltà, le altre possono fornire informazioni complementari. È una strategia più complessa e costosa rispetto a quella basata principalmente sulle telecamere, ma Waymo sostiene che proprio questa ridondanza sia necessaria per raggiungere un livello di sicurezza adeguato alla guida senza conducente. Un discorso simile riguarda le mappe ad alta definizione, visto che con l’arrivo di sistemi AI capaci di interpretare rapidamente ciò che accade intorno all’auto, potrebbe sembrare possibile eliminarle completamente.
Ufficio Stampa WaymoChilometri percorsi, mappe HD, radar e lidar saranno fondamentali
Waymo ha scelto una strada diversa, le mappe HD vengono utilizzate come una sorta di conoscenza preventiva dell’ambiente nel quale l’automobile dovrà muoversi, ma non sostituiscono ciò che rilevano i sensori in tempo reale, ma aggiungono un ulteriore livello di informazioni. Per esempio possono aiutare il sistema a conoscere in anticipo la geometria di un incrocio o alcune caratteristiche della strada anche quando le condizioni atmosferiche rendono più difficile interpretare la scena. Ancora una volta, quindi, la strategia non consiste nell’affidarsi a una sola tecnologia, ma nel sovrapporre differenti fonti di informazioni.
La sicurezza deve essere dimostrata prima di ampliare il servizio
Anche la crescita dei simulatori e dei sistemi di generazione dei dati non ha eliminato, secondo Waymo, la necessità di accumulare esperienza sulle strade vere. La simulazione permette naturalmente di riprodurre migliaia di scenari e soprattutto situazioni rare o pericolose che sarebbe difficile incontrare intenzionalmente nel traffico, inoltre può essere usata per verificare come reagisce il software quando un pedone attraversa improvvisamente, quando un altro veicolo compie una manovra insolita oppure quando una parte della carreggiata è bloccata.
Ma la realtà rimane molto più imprevedibile. Un cantiere temporaneo, un agente che gestisce manualmente il traffico, un oggetto caduto sulla strada o il comportamento irregolare di un altro automobilista possono creare combinazioni quasi infinite, per Waymo simulazione, dati reali e test su strada devono quindi continuare a lavorare insieme. Un altro elemento che distingue l’approccio di Waymo riguarda il modo in cui vengono introdotti nuovi software, nuove automobili o nuove città, per questo motivo prima di ampliare il servizio, l’azienda utilizza un processo formale di valutazione della sicurezza basato su diversi criteri di accettazione.
L’obiettivo non è soltanto dimostrare che il veicolo riesca a completare correttamente un percorso, occorre anche verificare come reagisce alle situazioni più difficili, valutare i possibili scenari di rischio e confrontare le prestazioni ottenute con parametri definiti prima della distribuzione del sistema. Questa impostazione spiega anche perché l’espansione dei robotaxi Waymo sia avvenuta progressivamente, il software può imparare rapidamente, ma l’apertura di nuove aree operative richiede comunque verifiche, raccolta di dati e validazione.
L’AI rimane fondamentale, ma non può fare tutto da sola
Waymo utilizza soprattutto i propri numeri per sostenere questa strategia, ecco perchè l’analisi pubblicata nel settembre 2026 comprende oltre 270 milioni di miglia completamente autonome percorse in città come Phoenix, San Francisco, Los Angeles, Austin e Atlanta. Secondo i dati dell’azienda, confrontando il Waymo Driver con automobilisti in condizioni analoghe, il sistema è stato coinvolto nell’82% in meno di incidenti con feriti, mentre per gli incidenti con conseguenze gravi o mortali la riduzione indicata arriva al 95%. Sono risultati che vanno comunque letti nel contesto delle aree nelle quali il servizio è attualmente operativo e delle metodologie utilizzate per il confronto, servono però a spiegare perché Waymo continui a privilegiare uno sviluppo graduale invece di cercare una soluzione tecnologica universale da distribuire rapidamente ovunque.
Ufficio stampa WaymoCiò che Waymo mette in discussione è l’idea che i progressi dell’AI possano eliminare improvvisamente anni di sviluppo sulla sicurezza
La posizione dell’azienda non è quindi contraria all’intelligenza artificiale, al contrario, AI e machine learning sono alla base del Waymo Driver e vengono utilizzati per riconoscere l’ambiente, prevedere i movimenti degli altri veicoli e scegliere il comportamento dell’auto. Ciò che Waymo mette in discussione è l’idea che i progressi dell’AI possano eliminare improvvisamente anni di sviluppo sulla sicurezza, sui sensori e sui sistemi di validazione. Un modello più potente può migliorare rapidamente la capacità di interpretare situazioni complesse, ma deve comunque essere inserito in un sistema in grado di controllare i suoi eventuali errori.
È probabilmente qui che si giocherà una parte importante della competizione per la guida autonoma nei prossimi anni. Da una parte ci sono aziende che puntano sulla semplificazione dell’hardware e sul rapido miglioramento dell’intelligenza artificiale, dall’altra Waymo continua a difendere una strategia più articolata, fatta di sensori differenti, mappe, simulazioni, test reali e controlli indipendenti. Dopo centinaia di milioni di miglia percorse senza conducente, la conclusione di Waymo resta piuttosto semplice: l’intelligenza artificiale può diventare sempre più brava a guidare, ma quando in gioco c’è la sicurezza stradale non esistono scorciatoie.